LEAP 2026 현장에서 본 AI의 다음 단계: 생성형 AI에서 피지컬 AI까지
NC AI는 지난 8월 31일부터 9월 3일까지 사우디아라비아 리야드에서 열린 LEAP 2026에 다녀왔습니다. 국산 AI 반도체 위에서 산업 AI 서비스를 실증하는 사업의 일원으로 '한국 풀스택 AI 공동관'에 참여했죠. 나흘 동안 20만 명이 넘는 방문객이 다녀가고 150억 달러가 넘는 투자와 파트너십이 발표된 큰 행사였는데요. 무엇보다 인상적이었던 건, 전시장을 한 바퀴 돌면 AI가 화면 안(LLM·에이전트)에서 화면 밖(디지털 트윈·로봇)으로 걸어 나오는 흐름이 그대로 보였다는 점입니다.
이번 콘텐츠에서는 LEAP 2026에서 본 글로벌 AI 흐름과 피지컬 AI 경쟁 구도의 변화, 그리고 디지털 트윈이나 피지컬 AI 도입을 검토하는 분들이 살펴보면 좋을 점을 정리해 봅니다.
LEAP 2026, 72개국이 펼친 AI 스택
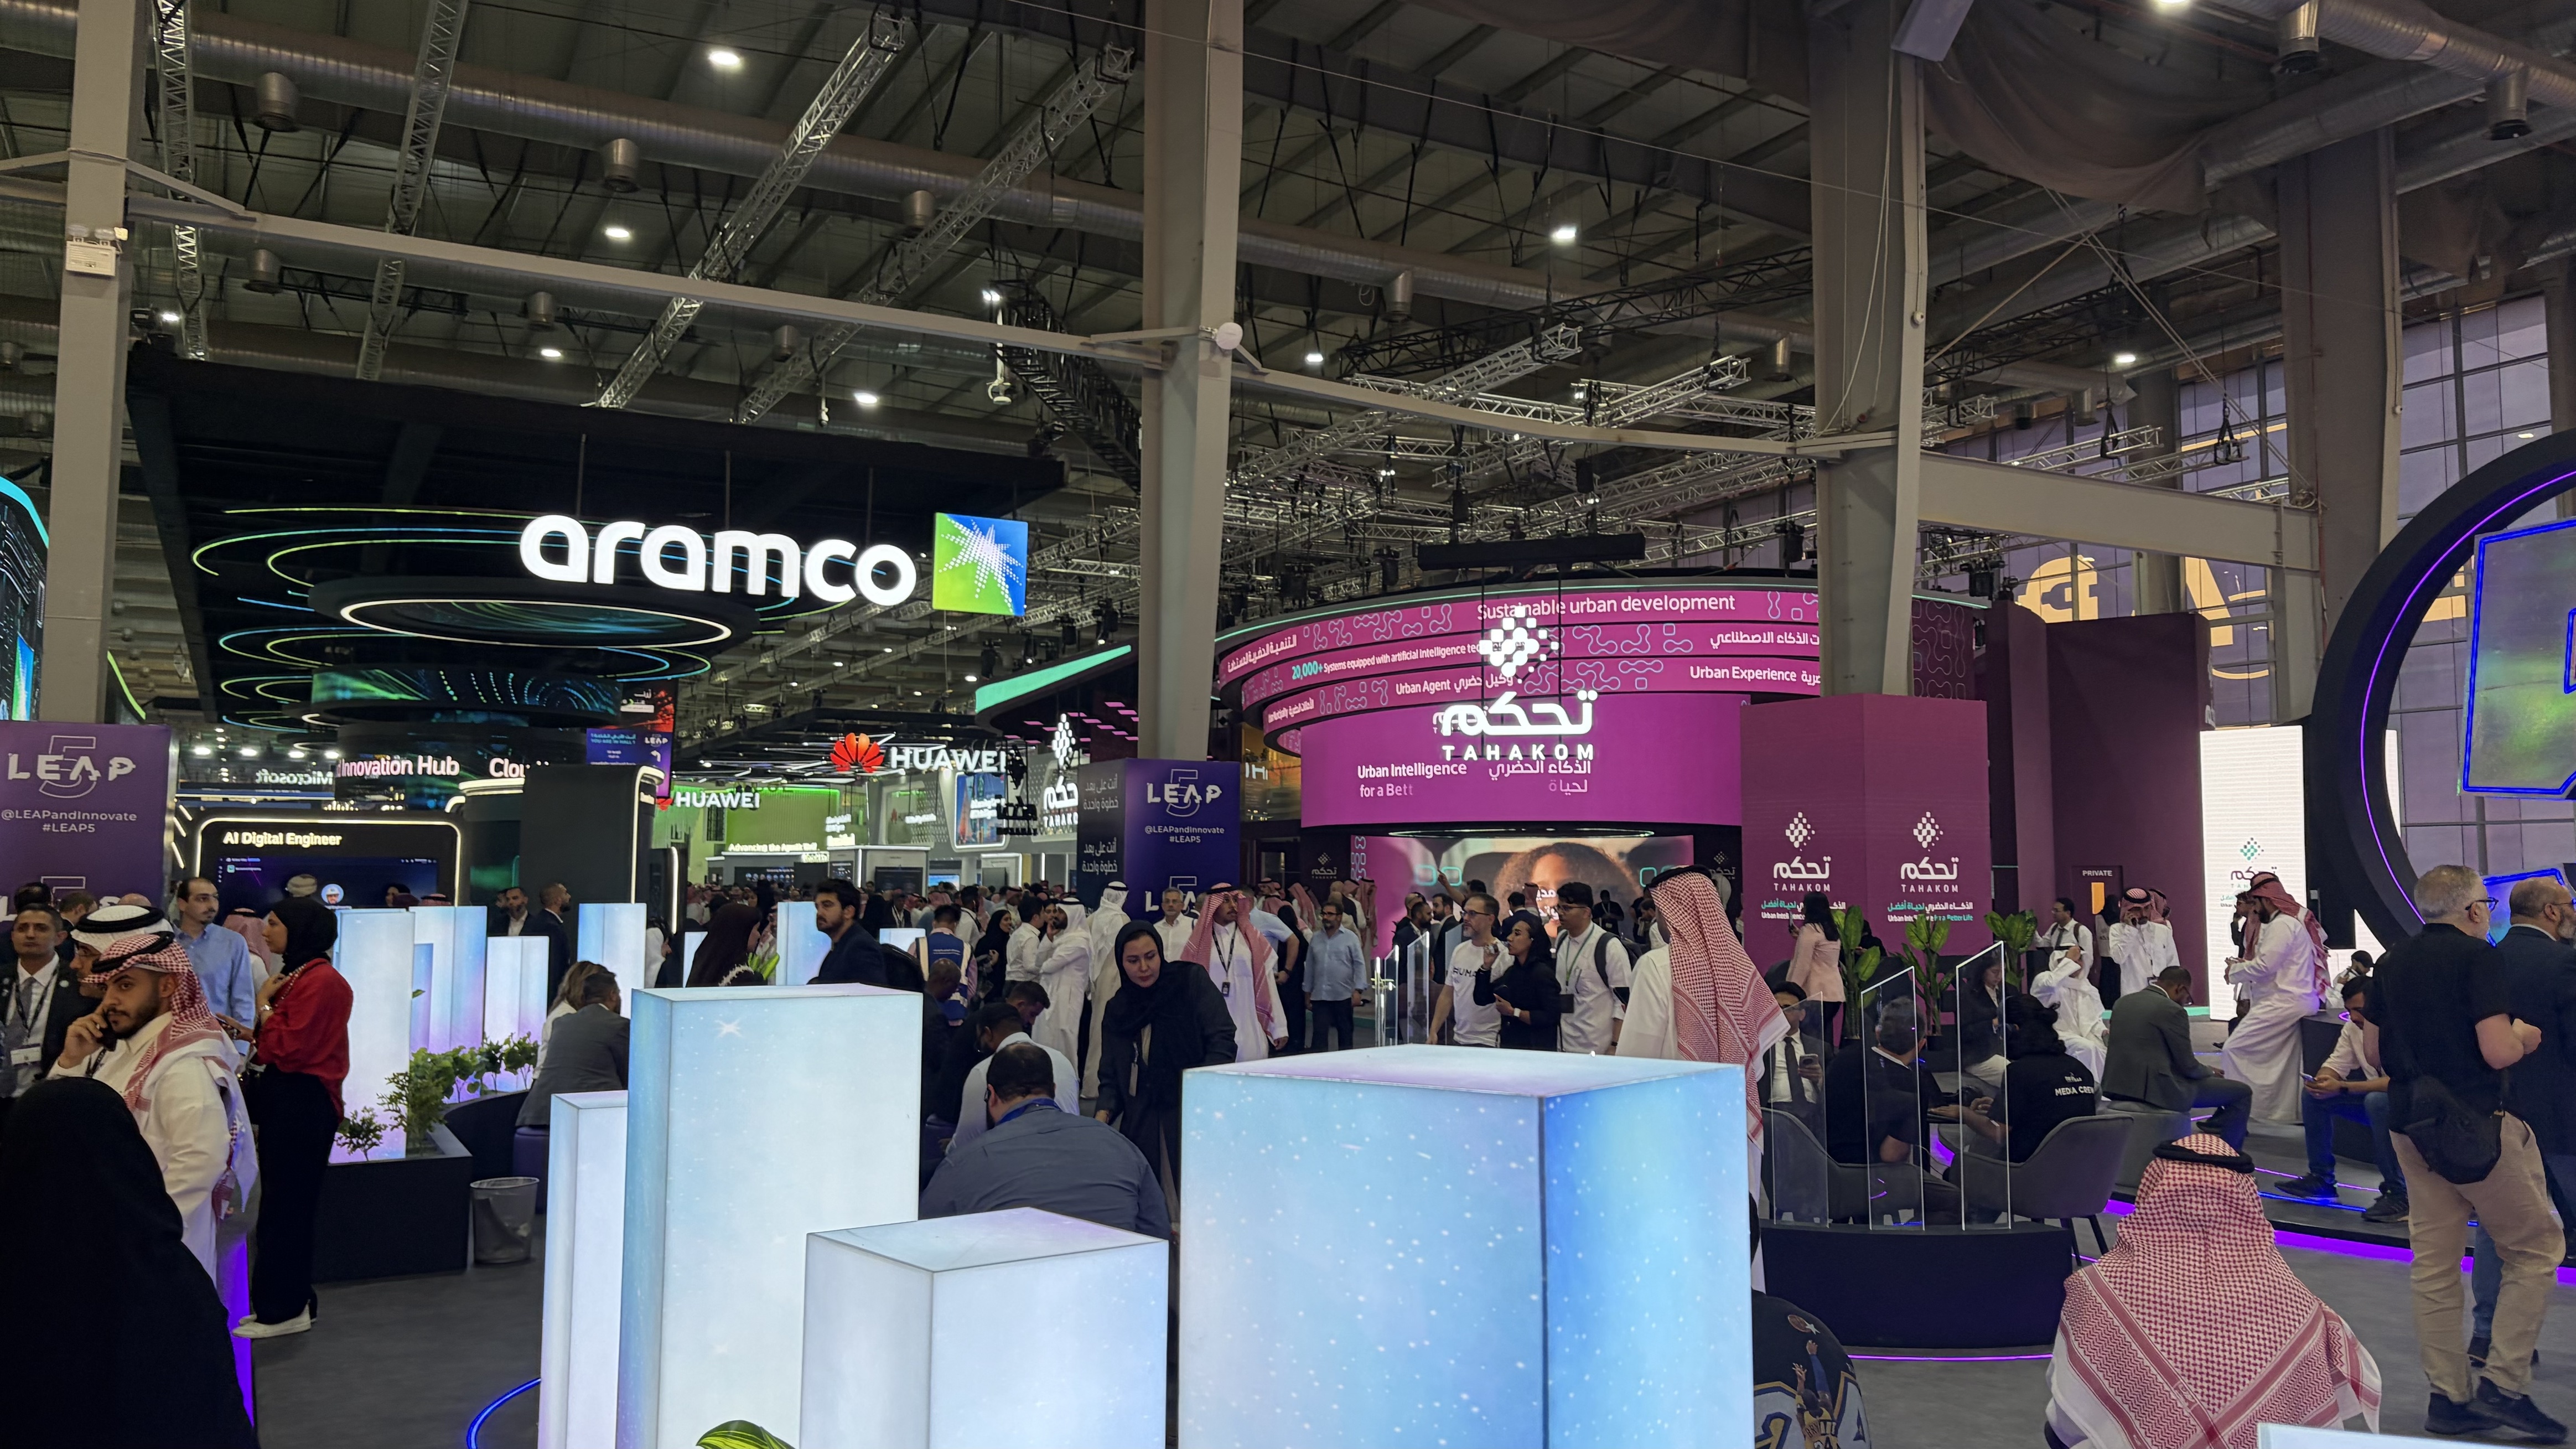
LEAP은 사우디 통신정보기술부(MCIT) 등이 주최하는 대형 기술 전시·컨퍼런스로, 올해가 5회째입니다. 사우디가 2026년을 '인공지능의 해'로 지정한 만큼 발표의 무게중심은 AI 인프라에 쏠렸습니다. 하이퍼스케일러(AWS·Microsoft), 반도체(AMD·NVIDIA·Qualcomm), 로보틱스(Unitree·AGIBOT)부터 한국 풀스택 AI 공동관 같은 국가관까지, 72개국 전시사가 펼쳐 놓은 인프라부터 로봇까지 스택 전체를 한 장소에서 만나볼 수 있었습니다.
홀마다 주제는 달랐지만, 순서대로 돌아보면 하나의 흐름을 확인해볼 수 있었는데요. 바로 화면 위에서 작동하던 AI가 물리 세계에 배치되는 전환을 엿볼 수 있었다는 점입니다.
<Hall별 주요 관찰>
주요 분야 | 관찰 내용 |
Enterprise AI / DT | 디지털 트윈이 단순 3D 시각화를 벗어나 설비·센서·업무 데이터를 연결하는 Operational DT로 확장 |
AI Platform / Agent | 파운데이션 모델을 기업 Workflow·ERP·레거시 시스템과 연결하는 Agentic AI·AI 플랫폼 중심 |
Industrial AI / Robotics | 로봇, 산업 IoT, 스마트팩토리. 센서 → DT → AI → 예측·제어 구조가 주요 방향 |
Smart City / Edge AI | 5G·Edge·IoT 기반 Smart Infrastructure. 도시·에너지·산업 시설과 AI 결합 사례 다수 |
DeepFest / Physical AI | 휴머노이드, Embodied AI, 로봇 파운데이션 모델 등 가장 직접적인 피지컬 AI 전시. Robot Data와 Foundation Model 확보 경쟁이 핵심 |
LEAP 2026에서 확인한 세 가지 시사점
① AI의 적용 범위가 물리 영역으로 넓어지고 있다
LLM → 에이전트 → 디지털 트윈 → 로봇·물리 시스템에 이르기까지, 이 순서는 기술 성숙도의 순서이자 기업이 AI를 도입해 온 순서이기도 합니다.
생성형 AI로 문서와 코드를 다루던 기업이 다음으로 묻는 질문은 "우리 설비와 현장에도 적용할 수 있을까?"인데요. LEAP 2026의 전시장은 그 질문에 답하려는 기업들로 채워져 있었습니다.
② 디지털 트윈은 '보여주는 도구'에서 'AI의 Context Layer'로
가장 뚜렷한 변화는 디지털 트윈의 역할이었습니다. 기존의 디지털 트윈이 "현실을 보여주는 DT"였다면, 이제는 "AI가 현실을 이해하고 판단하기 위한 Context Layer"로 쓰이고 있었죠.
에이전트나 로봇이 현장에서 판단하려면 "지금 현실이 어떤 상태인가"를 기계가 읽을 수 있는 형태로 갖고 있어야 합니다. 설비 위치, 센서 값, 작업 순서, 물류 흐름이 하나의 가상 공간에 구조화되어 있으면 AI는 그 위에서 상황을 이해하고, 선택지를 시뮬레이션하고, 결과를 예측할 수 있어요. 디지털 트윈이 시각화 도구를 넘어 AI의 판단 근거가 되는 셈입니다.
그런데 현실적인 병목이 하나 있습니다. 그 트윈을 만드는 일 자체가 오래 걸린다는 점인데요. 오래된 플랜트일수록 설비 정보가 2D 도면으로 남아 있는 경우가 많고, 이를 3D 자산으로 옮기는 작업은 대부분 사람의 손을 거칩니다. 이미 트윈이 있는 기업이라면 그 자산이 피지컬 AI의 출발점이 되지만, 아직 없는 현장이라면 트윈을 어떻게 빨리 만들 수 있을 것인가가 중요해집니다.
③ 피지컬 AI의 경쟁력은 하드웨어가 아니라 데이터·시뮬레이션·모델·제어의 연결이다
현장에서 확인한 피지컬 AI의 경쟁 구도는 명확했습니다. 로봇 하드웨어 자체보다 Robot Data + Simulation/DT + AI Model + Robot Skill을 얼마나 확보하고 연결했는지가 경쟁력을 가른다는 점입니다.
같은 로봇을 쓰더라도 어떤 현장 데이터로, 어떤 가상 환경에서, 어떤 모델을 학습시켜, 어떤 작업 스킬을 얻어냈는지에 따라 결과가 달라집니다. 그래서 피지컬 AI는 단일 기술이 아니라 디지털 트윈 → 시뮬레이션·월드모델 → VLA·로봇 파운데이션 모델 → 로봇·설비 에이전트로 이어지는 통합 구조, 즉 Full Stack의 경쟁으로 옮겨가고 있습니다.
한국 풀스택 AI 공동관에서 함께한 NC AI
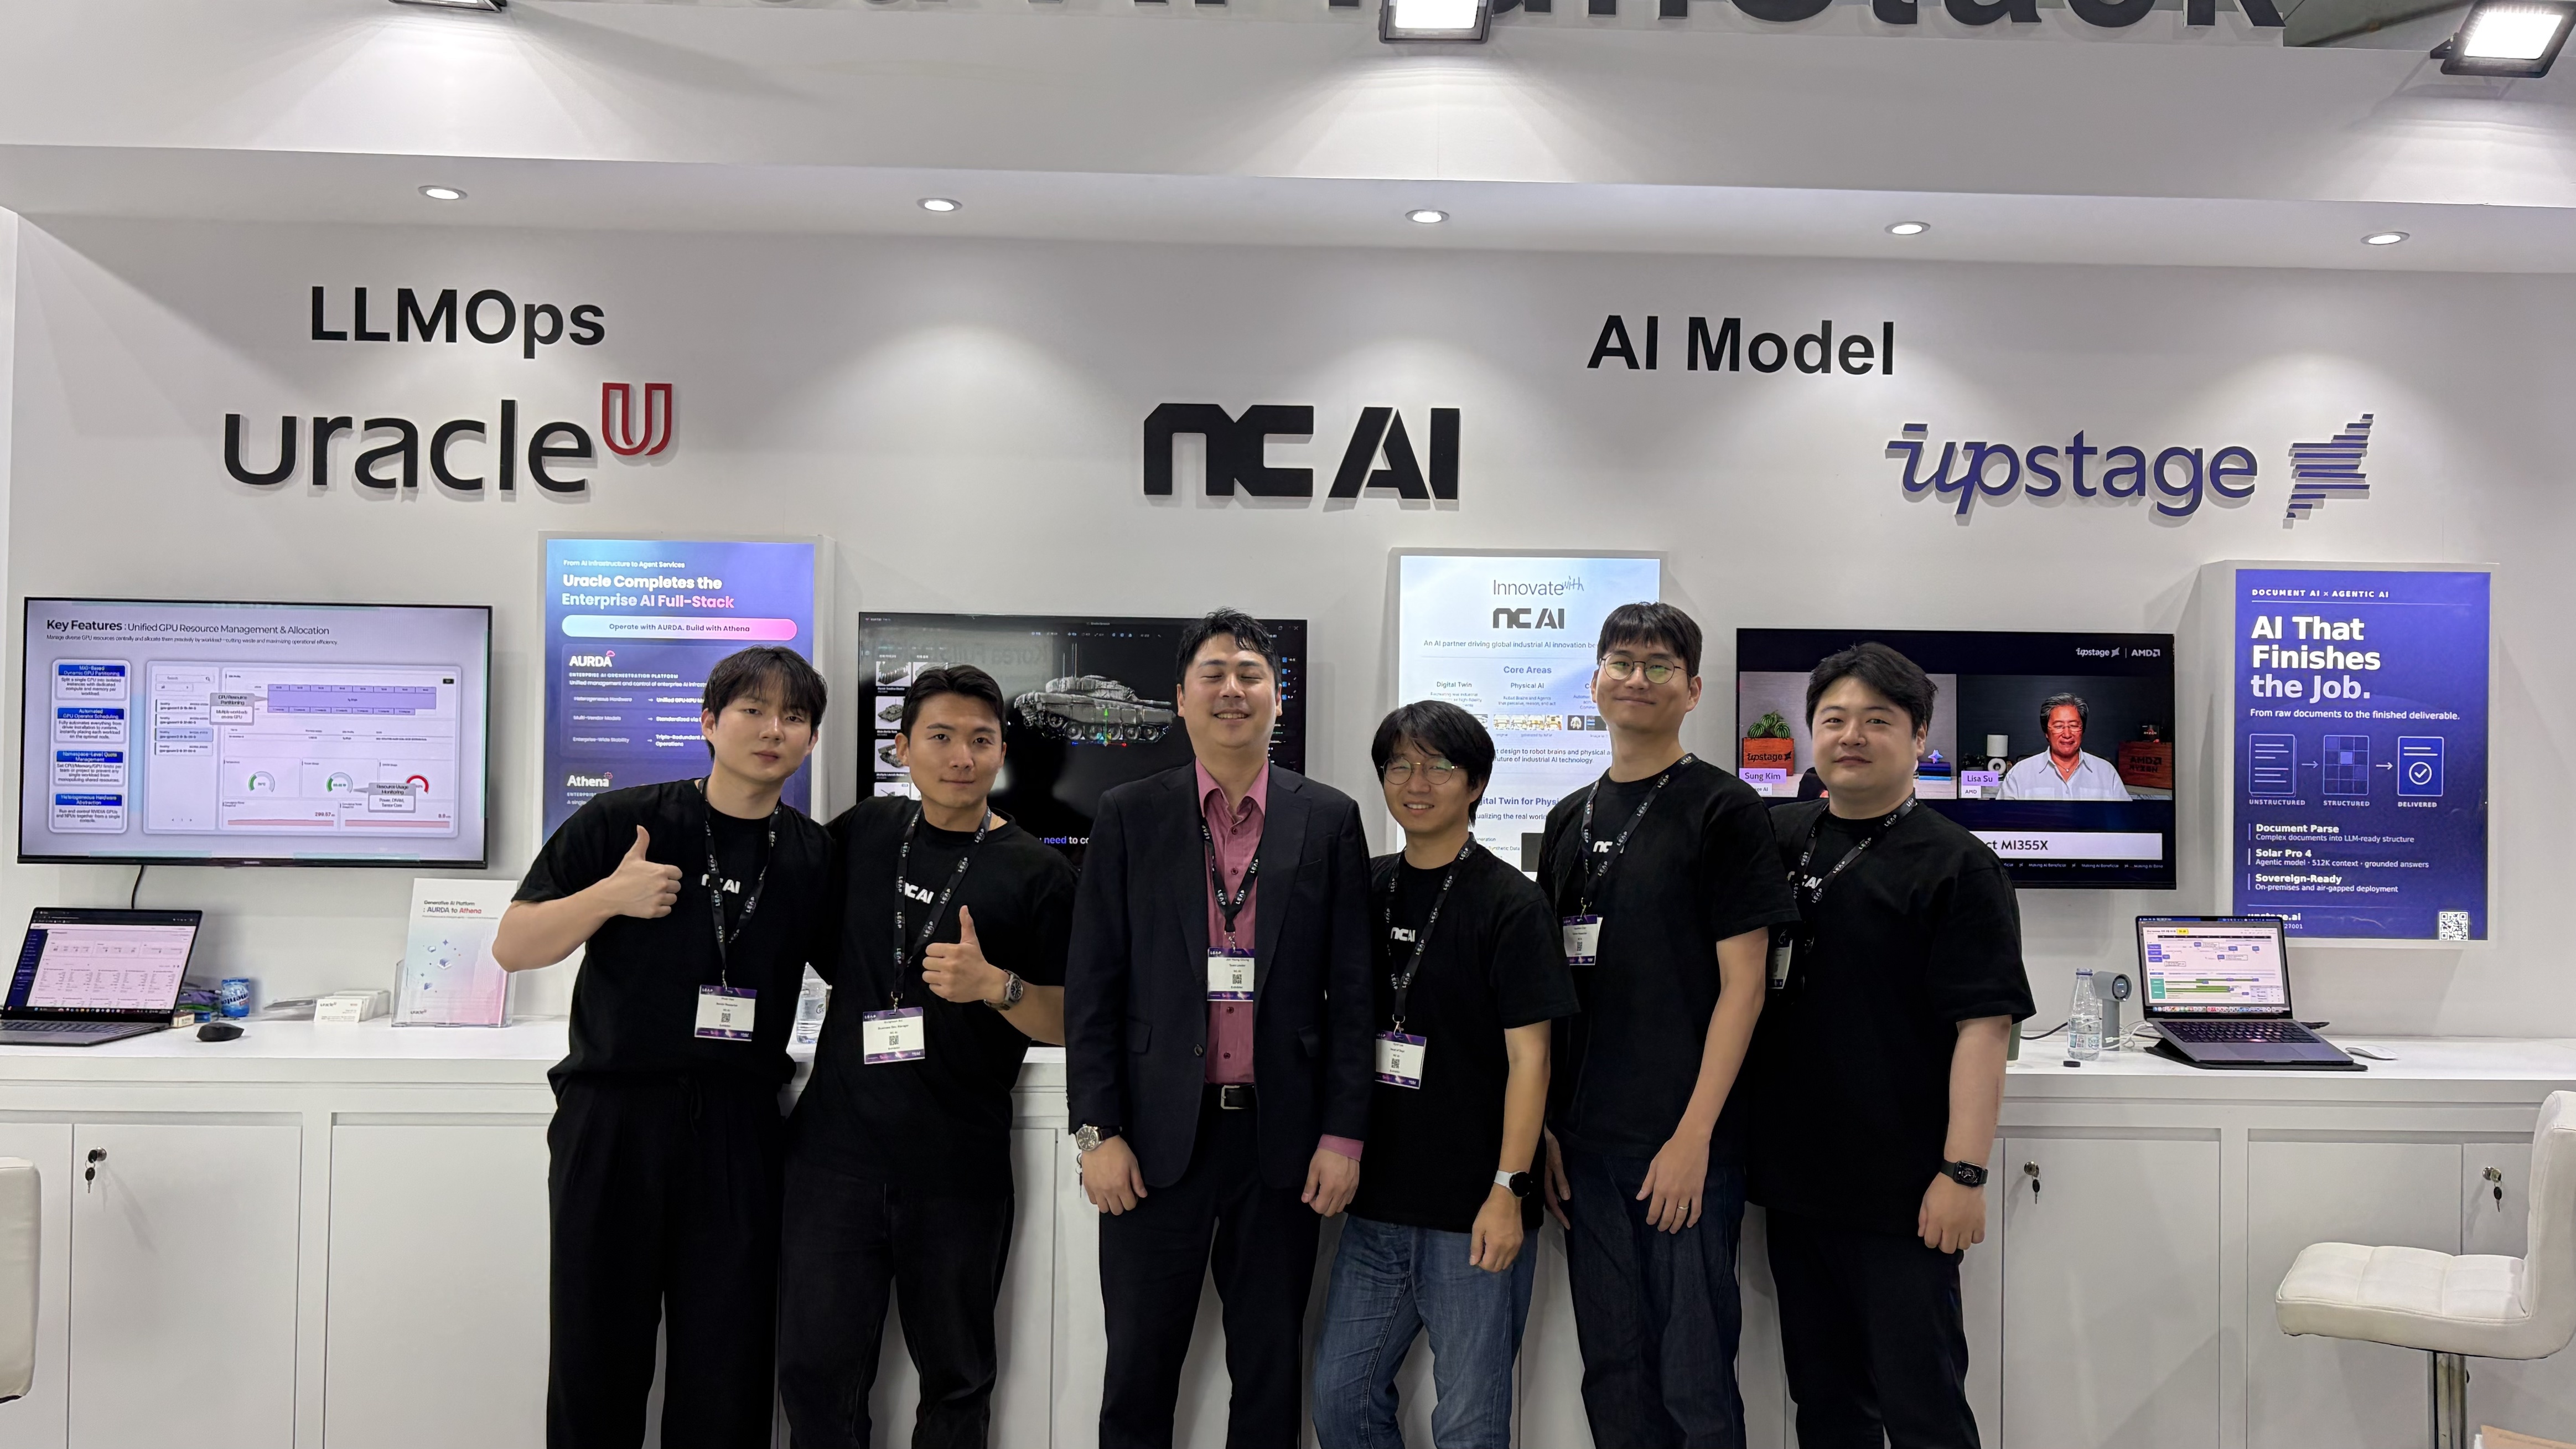
NC AI는 한국 풀스택 AI 공동관에서 산업 특화 AI 'VAETKI(배키)'의 피지컬 AI 기술 체계를 선보였습니다. 가상 공간을 구현하는 디지털 트윈, 물리 세계를 이해하는 월드모델, 로봇의 행동을 결정하는 로봇 파운데이션 모델을 하나로 연결한 구조인데요. 3D 생성 AI 'VARCO 3D'와 디지털 트윈 플랫폼 'VAETKI Twin(배키 트윈)'을 활용한 시연도 함께 진행했습니다. 방문객들은 애니메이션이 적용된 물류센터 디지털 트윈, 도시 구역의 시가지와 건축물, LEAP 2026 전시장과 공동관 부스를 구현한 3D 가상 환경을 직접 둘러볼 수 있었습니다. NC AI는 앞으로도 디지털 트윈부터 로봇 학습, 현장 실행까지 하나의 흐름으로 이어지는 피지컬 AI를 산업 현장에서 계속 검증해 나갈 계획입니다.
피지컬 AI 도입을 검토하고 계신가요?